扫码关注


























- 全部
- 默认排序
CAN通信滤波设置
在CAN通信中,有时候我们只想接收需要的ID,而滤出掉不需要的消息,这时候我们就需要添加滤波配置,本次以STM32F103RC为例来说明,首先来看什么是有效报文01 有效报文根据CAN协议,当报文被正确接收,这里指的是直到最后一位都没有报错,且通过了标识符过滤,那么该报文被认为是有效报文,是我们需要

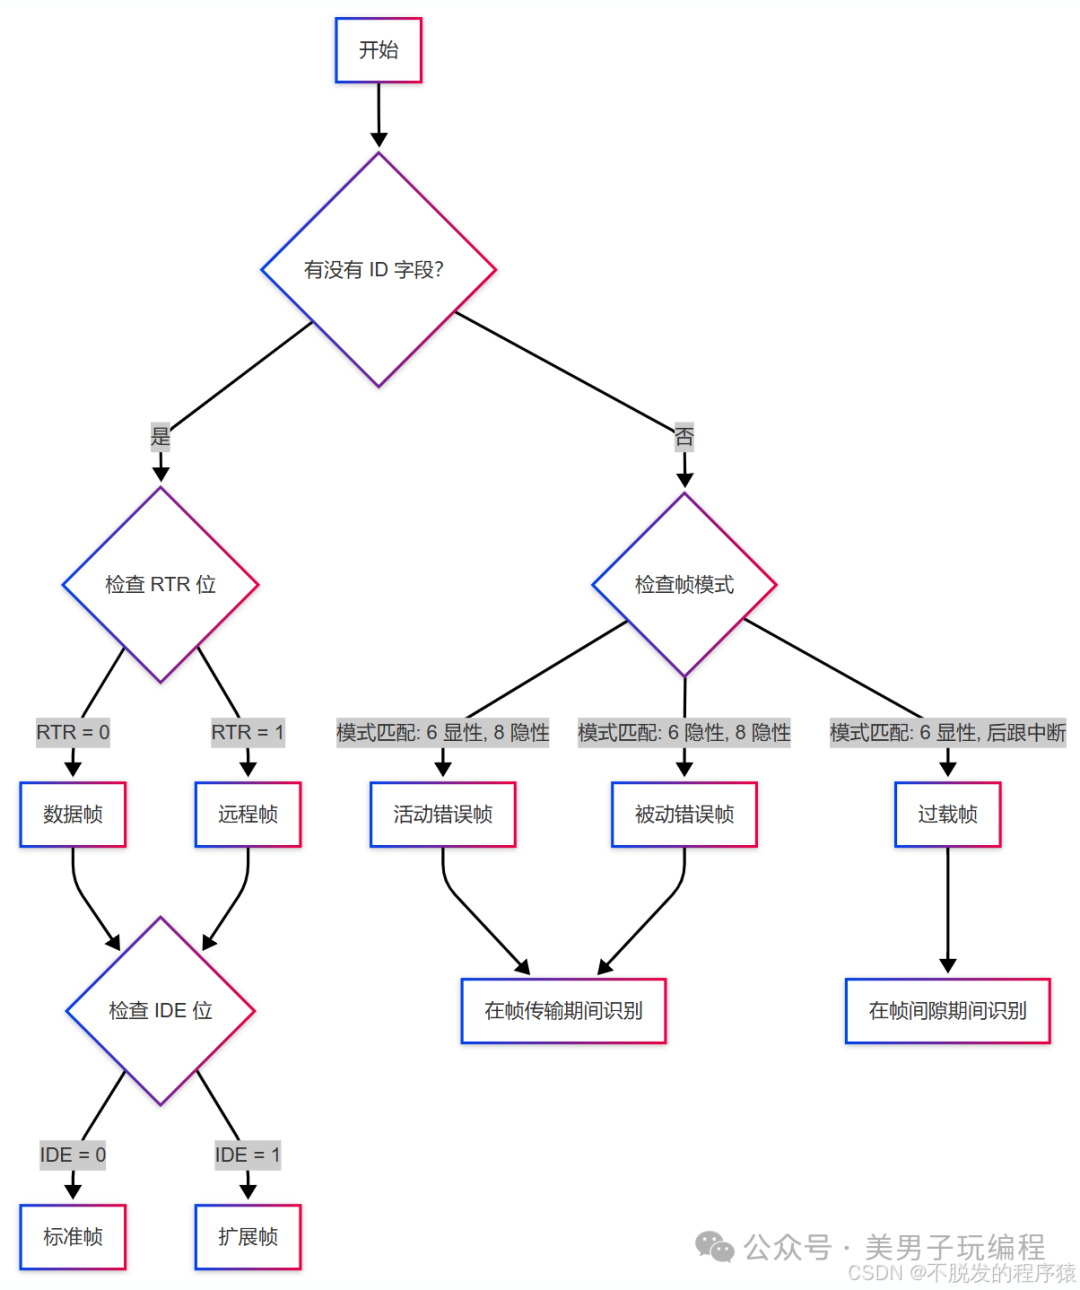
要确定 CAN 帧的类型,需要分析其结构和特定字段。以下是详细步骤: 第一步:识别是数据/远程帧还是错误/过载帧数据和远程帧:以帧开始(SOF)位开始,随后是标识符(ID)字段。错误和过载帧:没有 ID 字段,具有特定的标志和分隔符序列。第二步:区分数据帧和远程帧对于数据和远程帧,检查控制字段中的远
尤其是当系统需求变更或多个供应商协作开发时,对比 DBC 文件以找出差异和潜在问题是至关重要的。本文将深入探讨如何通过 Python 的 CANtools 库,实现高效、准确地对比多个相似的 CAN DBC 数据。CANtools 是 Python 领域中一个强大的 CAN 协议处理库,广泛用于汽车

可以根据实际使用的示波器型号或需求选择相应的选项来新建一个示波器实例,这里我选择PicoScope 5444B - 034。选择好后,可以看到Scope硬件配置。参数说明如下:测量通道设置区域Channel:列出了可用的通道,这里有 A、B、C、D 等通道。Signal Source:指定每个通道的

本文将基于实际项目经验,对总线仿真工程的开发流程进行详细优化,并提出相应的开发策略,以确保仿真环境能够满足不同项目的需求。1总线仿真工程开发流程总线仿真工程开发涉及到多个环节,涵盖了从需求输入到仿真测试和解析的全过程。具体流程如下:1. 整车输入整车输入阶段是整个仿真工程的基础。在此阶段,开发人员需

通过引入加密、认证、访问控制等技术,能够有效提升通信的安全性。然而,面对嵌入式系统对性能的要求,必须灵活选择合适的安全技术并进行优化。1CAN网络的特点及其安全挑战CAN网络是一个广泛应用于汽车、工业自动化和嵌入式系统的串行通信协议,设计时主要侧重于高效的实时数据传输和低成本实现。其主要特点包括:广
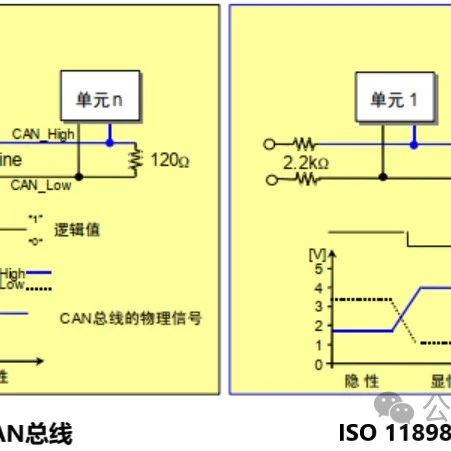
在CAN通信中,CAN控制器是实现错误管理的核心,其通过硬件和软件的结合来实现对总线错误的监测和响应。2CAN控制器如何感知错误CAN控制器通过与CAN收发器的交互,实时监测总线的电平状态。其基本原理是通过发送和接收的数据位的电平值来判断总线状态是否符合预期,进而检测是否存在错误。具体来说,当CAN

硬件规格如下:VH6501采样点测试原理是:干扰一帧报文中某一位的采样点附近的总线电平,利用CAN错误帧机制,根据ECU是否发送错误帧来判断是否出现采样错误,进而计算ECU的采样点。测量该位未被干扰部分的脉宽(T_unaffected),除以整个位时间(T_bit),即可得到采样点位置:采样点 =

波特率定义了CAN总线上传输数据的速度,通常以千位每秒(kbps)表示,如125kbps、250kbps或500kbps。波特率由CAN控制器的位定时参数决定,包括:波特率预分频器(BRP):将系统时钟分频以生成时间量子(Tq)。时间段1(TSEG1):包括传播段和相位段1,决定采样点前的时长。时间
在Allegro17.4版本中,视图菜单中有两个3D绘制工具——3D Viewer和3D CANvas:两者有何不同?答案在于设计类型以及需要从查看器得到信息的不同。下面我们来谈谈两者的优势。3D Viewer只要曾经使用过Allegro Package Designer和SiP(系统级封装)产品的

全站最新内容推荐