 扫码关注



同样使用开关管、电感、整流器和输出电容,Boost从轻载到重载的动态响应不一定和Buck相同。尤其在连续导通模式(CCM)下,控制到输出传递函数可能出现右半平面零点。
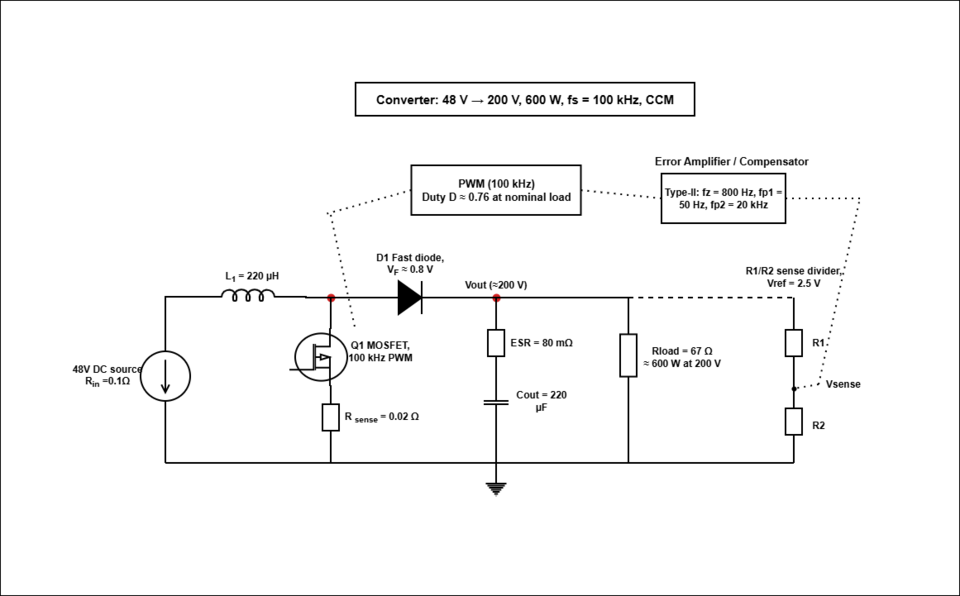
物理解释为什么占空比增大后,输出可能先反向变化
CCM Boost增加开关占空比时,电感的充电时间先变长,短时间内向输出输送能量的导通时间反而缩短;最终电感电流上升后才能给输出提供更多功率。这种“先朝反方向走、再朝目标走”的非最小相位特性,与右半平面零点有关。
控制设计别凭“调快一点”拍补偿参数
先确认工作模式、输入电压范围、负载范围、开关频率和电感值。
CCM下右半平面零点通常随占空比、负载及电感改变,应在最不利工作点检查其频率位置。
环路交越频率需与该零点保持充分距离,并结合相位裕量、负载阶跃和输入扰动做验证。
还应核对电感饱和、开关器件电流限制、二极管反向恢复、输出电容ESR等非理想因素;这些问题可能与环路问题同时出现。
参考回答先解释动态机制,再谈补偿
“Boost在CCM下具有右半平面零点,不能只靠提高补偿带宽追求更快瞬态。我会根据最小输入电压和较重负载等不利条件建小信号模型,评估交越频率与稳定裕量,再通过负载阶跃确认实际响应,同时排除电流限制和电感饱和。”
加分追问为什么不能把这张图当作全部Boost拓扑的统一结论?
具体响应还与控制模式、工作在CCM还是DCM、补偿方式及输出负载特性有关。讨论右半平面零点时必须说明建模假设,不能把一个CCM电压模式近似结论硬套到所有控制器。