 扫码关注



数字电源和模拟电源的控制目标相同,但离散采样、ADC延迟、计算延迟和PWM更新会额外引入相位滞后。面试官往往会追问:为什么同样的补偿思路搬到数字域后会不稳定。
面试先抓这几个点:
先确认功率级小信号特性,再设计补偿器,不是先调一组PID参数。
采样时刻、ADC转换、算法执行和PWM更新构成总控制延迟,会吃掉相位裕度。
采样频率和开关频率的关系、噪声混叠、同步采样位置都会影响控制质量。
限幅、软启动、积分饱和和模式切换属于真实产品必须处理的非线性问题。
面试官真正想听什么
这类问题通常不是考一句标准答案,而是看你能不能把原理、工程约束、验证方法和风险连成一条完整链路。回答时建议先讲判断条件,再讲设计动作,最后补上如何验证。
回答时可以按这几个方面组织
一个更像工程师的参考回答
数字电源环路我会先从功率级模型和目标带宽出发,而不是先调PID。确定连续域补偿目标后,再考虑离散化和实际控制链路的延迟。ADC从采样到数据可用有延迟,CPU计算有延迟,PWM通常还要等到下一个更新点,这些都会引入额外相位滞后,所以数字系统的可用带宽不能只按模拟补偿结果照搬。实际调试时,我会看环路增益或频响、阶跃响应,同时检查采样噪声、积分饱和、占空比限幅和模式切换。数字控制的优势是算法灵活,但时序预算必须清楚。
面试官可能继续追问
为什么采样频率很高也不代表环路一定稳定?
数字PID里的积分饱和怎么处理?
同步采样为什么常放在开关噪声较小的位置?
数字补偿器系数量化会带来什么问题?
容易失分的回答
一上来就说调PID,不分析功率级和交越频率。
忽略ADC、运算和PWM更新延迟。
只看稳态误差,不看阶跃和频域裕度。
面试前可以这样准备
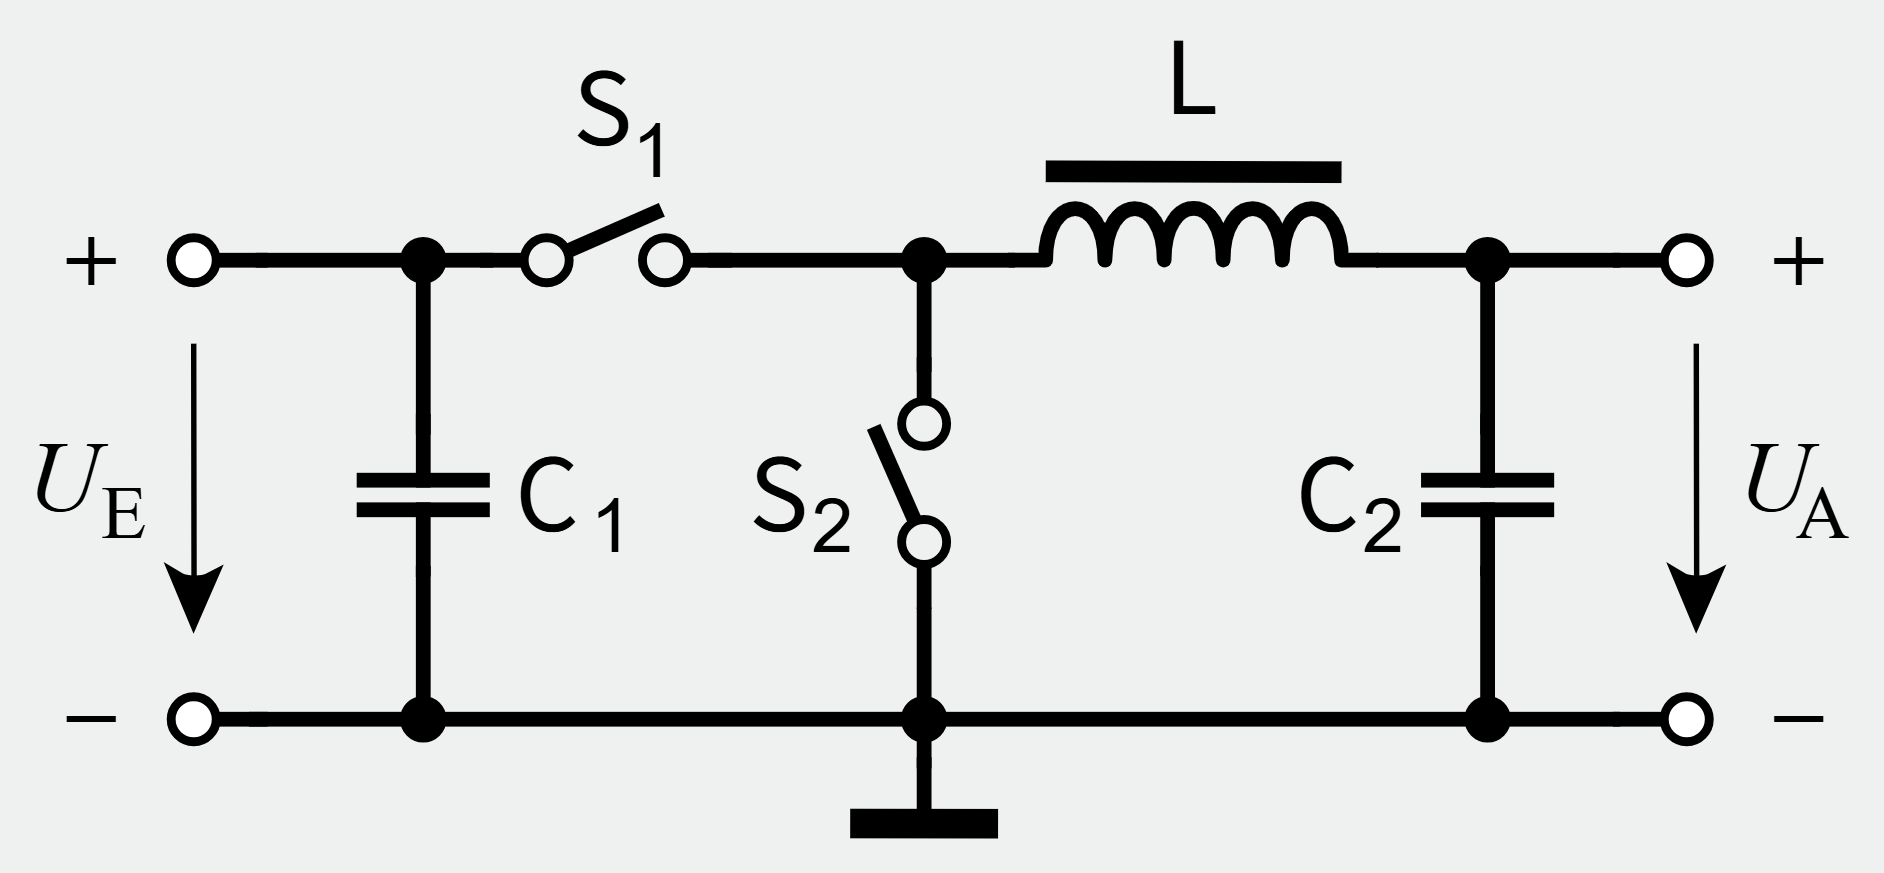
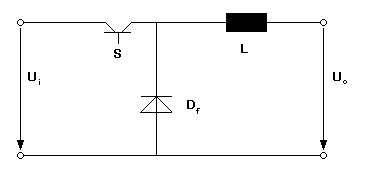
复习Buck功率级和闭环反馈的基本结构。
能画出“采样→计算→PWM→功率级→采样”的控制链。
准备解释数字延迟为什么等效为额外相位滞后。
核心关键词:数字电源、环路补偿、PID、采样延迟、PWM、电源工程师面试